La capture de la réalité reliée au chantier : du nuage de points à la décision
24 septembre 2026 · 11 min de lecture
Résumé exécutif
La capture de la réalité — numérisation laser, photographie 360°, photogrammétrie par drone — est devenue courante sur de nombreux chantiers. Le basculement en cours ne tient pas à de meilleurs capteurs, mais à une boucle fermée : capturer ce qui a réellement été construit, le comparer au modèle et réinjecter l'écart dans les décisions tant qu'il est encore temps d'agir. Le goulot d'étranglement est passé de l'acquisition des données à la confiance qu'on leur accorde et à leur utilisation. Comme l'a résumé un technologue d'entrepreneur lors d'une table ronde en juillet 2026 : « Scanner est facile. L'incertitude coûte cher » [6]. Les entreprises qui en tireront un avantage seront celles qui précisent avec quelle exactitude la capture doit être faite, la conservent dans des formats ouverts et la relient au modèle et à l'échéancier — pas celles qui possèdent simplement plus de scanners.
Le problème réel et ce qui change
Un modèle montre l'intention de conception ; le chantier montre ce qui s'est passé. L'écart entre les deux est à l'origine des reprises, des litiges et des conflits avec les conditions existantes. Les données de projet mauvaises ou tardives auraient coûté 1 850 milliards de dollars à l'industrie mondiale de la construction en 2020 [2], et la productivité de la construction n'a progressé que d'environ 10 % entre 2000 et 2022, contre environ 90 % pour l'industrie manufacturière [1]. Capturer la réalité est un moyen de combler cet écart d'information — mais seulement si les données capturées peuvent être comparées au modèle d'une manière à laquelle on peut se fier.
Il est utile de distinguer trois usages souvent confondus :
- Conditions existantes : documenter un bâtiment ou un site avant la conception (le cas classique du scan-vers-BIM en rénovation et en réhabilitation).
- Vérification : contrôler que les travaux installés correspondent au modèle — par exemple, qu'un rack ou une gaine installée se trouve dans la tolérance de l'endroit où elle avait été coordonnée.
- Suivi d'avancement et des changements : captures répétées dans le temps pour voir ce qui est installé, ce qui manque et ce qui a bougé.
La tendance va du premier usage vers le deuxième et le troisième : moins de « relever une fois, modéliser une fois », davantage de « capturer de façon répétée, comparer en continu ».
Pourquoi maintenant
Trois éléments convergent. La capture est plus rapide et moins coûteuse : les drones à positionnement RTK offrent désormais une précision de cartographie inférieure au pouce pour la documentation de site, les volumes de terrassement et les contrôles de planéité ou de pente, et les entreprises constatent que de plus en plus de projets prévoient un budget dédié aux drones [7]. La visualisation a progressé : des techniques comme le 3D Gaussian splatting produisent des modèles de site photoréalistes à partir de simples photos, ce qui les rend bien plus lisibles pour les non-spécialistes [7]. L'IA commence à prendre en charge l'interprétation : des recherches récentes entraînent des modèles de segmentation sur des nuages de points synthétiques générés à partir de modèles BIM, afin d'étiqueter les relevés de chantier par composant (murs, dalles, poteaux) sans annoter manuellement des données réelles. Une étude de 2026 rapporte une exactitude globale de 70,89 % et un IoU moyen de 53,14 % sur des étages de chantier réels — prometteur, mais rappel que l'interprétation automatisée n'est pas encore assez fiable pour fonctionner sans surveillance [5].
Comment ça fonctionne et où ça s'applique
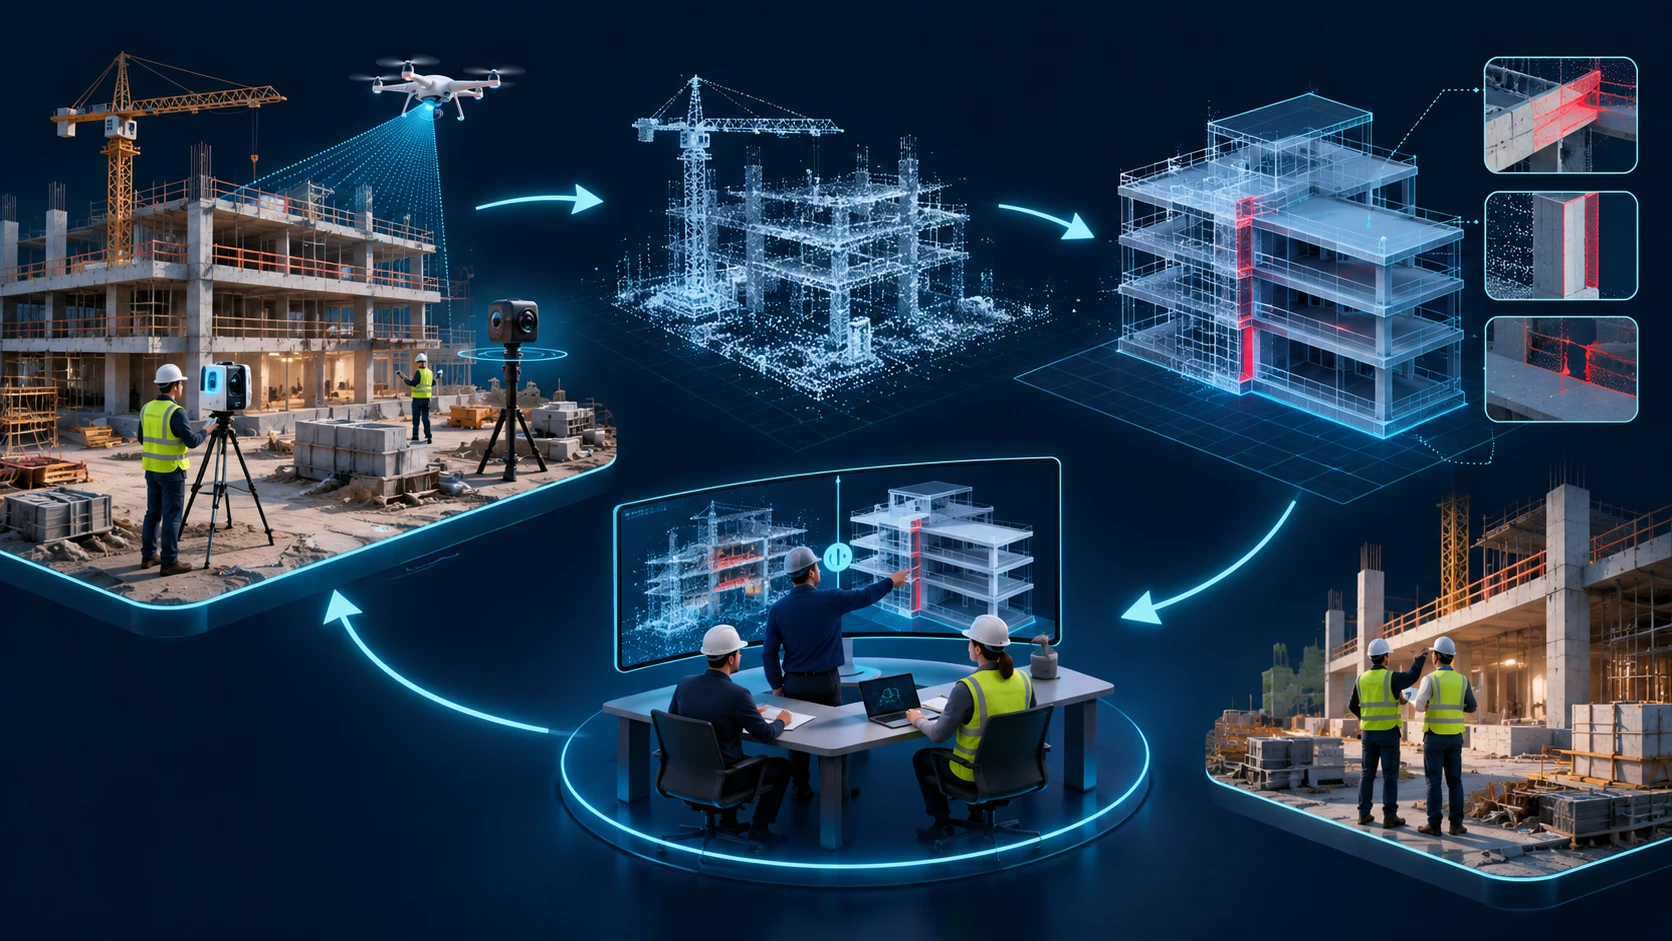
La boucle a une forme stable : capture (scanner, caméra 360° ou drone, calé sur le canevas de chantier) → recalage et nettoyage (alignement des scans, suppression du bruit et des équipements en mouvement) → échange (formats de nuages de points ouverts comme l'E57, normalisé sous ASTM E2807 pour que les scans circulent entre logiciels de fabricants différents sans perte [4]) → comparaison (analyse des écarts par rapport au modèle, à un niveau d'exactitude défini) → décision (accepter, corriger ou mettre à jour le modèle) → archivage (le tel-que-construit vérifié devient la nouvelle référence).
Applications concrètes :
- Détection précoce de conflits avec les conditions existantes : des équipes de terrain ont rapporté que des relevés de suivi d'avancement avaient révélé des lignes électriques dans une zone tampon réglementée avant le début des travaux, et qu'une capture tel-que-construit par GNSS avait signalé un conflit avec une chambre de télécommunications environ quatre mois avant que la construction n'atteigne cet endroit [6].
- Vérification de l'installation pour le travail préfabriqué : confirmer que la structure, les manchons et les supports se trouvent là où les assemblages fabriqués le supposent, avant l'arrivée d'un rack ou d'un spool.
- Suivi d'avancement : comparer des captures 360° ou par drone répétées avec le modèle et l'échéancier pour voir ce qui est installé, ce qui manque et où des problèmes peuvent se former [8].
- Rénovation et réhabilitation : modéliser la mécanique et la structure existantes à partir de scans afin que les nouveaux tracés soient coordonnés avec ce qui existe réellement, et non avec des plans périmés.
Impact sur l'entreprise et les équipes
La valeur tient moins au scan lui-même qu'à des corrections plus précoces et moins coûteuses : un écart repéré tant que les travaux sont encore accessibles coûte bien moins cher qu'un écart découvert une fois les finitions posées. Pour une équipe BIM ou VDC, le rôle passe de la production de modèles à l'audit de la réalité par rapport aux modèles — quelqu'un doit décider de l'exactitude requise, vérifier les écarts et mettre à jour la référence.
Cela change aussi la façon dont les entreprises documentent leur travail. Une capture tel-que-construit datée et vérifiée constitue une preuve objective des conditions à un moment donné, utile en cas de litige et pour la remise du projet — à condition que la capture soit exacte, recalée et traçable. La capture de la réalité rejoint ainsi les thèmes de gouvernance du reste de cette série : propriété des données, traçabilité et responsabilité de ce que dit le modèle.
Freins, risques et niveau de maturité
L'exactitude est sous-spécifiée. De nombreux désaccords en scan-vers-BIM viennent d'attentes vagues (« exact tel que construit »). La spécification Level of Accuracy (LOA) de l'USIBD existe pour exprimer l'exactitude sous forme de tolérance ; sa version actuelle, la 3.1, publiée en janvier 2025, a introduit une méthode pratique de conversion entre tolérance et écart-type [3]. Malgré cela, des travaux académiques ont relevé que le LOA définit des niveaux d'exactitude sans prescrire une méthode normalisée unique pour évaluer un modèle par rapport à un nuage de points, et qu'une analyse d'écart dépend du modèle mathématique utilisé, de la densité du nuage de points et de l'ordre de comparaison [9]. Deux équipes peuvent donc rapporter des écarts différents à partir des mêmes données si la méthode n'est pas convenue à l'avance.
Volume de données et aspects pratiques. Un praticien a décrit un seul fichier LAS exporté de 350 Go contenant 25 milliards de points, au-delà de ce que la plupart des logiciels peuvent ouvrir ; les workflows reposent sur une décimation qui ne préserve la précision que là où elle compte [6]. Les conditions de chantier limitent aussi la capture : vibrations dues aux coulées de béton, eau stagnante et équipements qui obstruent les positions du scanner dégradent ou empêchent la numérisation [6]. Et, comme le notent les praticiens, « le plus difficile est de savoir quoi faire de ces données » [7].
La maturité est inégale : la numérisation laser pour les conditions existantes est mature et largement spécifiée ; la capture par drone et 360° pour le suivi d'avancement est établie mais inégale dans l'usage des résultats ; la comparaison et la segmentation automatisées par IA sont émergentes — recherche active, aux résultats prometteurs mais pas encore de qualité production [5]. Des sources issues d'éditeurs projettent que la combinaison de l'IA, de la capture de la réalité et de workflows fondés sur le modèle améliorera le suivi d'avancement et réduira les reprises [8] ; il faut les lire comme des attentes d'orientation plutôt que comme des résultats mesurés.
Comment se préparer
- Spécifier l'exactitude explicitement. Indiquer le LOA (ou la tolérance) requis par type d'élément, et convenir de la manière dont l'écart sera mesuré et rapporté avant le début de la numérisation [3][9].
- Utiliser des formats ouverts pour l'échange et l'archivage. Livrer les nuages de points en E57 en plus des formats propriétaires, pour que les données survivent à n'importe quel éditeur [4].
- Capturer pour une décision, pas pour le plaisir de capturer. Choisir la fréquence et la couverture des scans autour de points de vérification précis — manchons, tracés principaux, socles d'équipement — plutôt que de tout numériser [6].
- Garder les captures traçables. Consigner la date, le capteur, la qualité du recalage et le canevas utilisé, afin qu'un litige ultérieur puisse s'appuyer sur les données.
- Définir qui agit sur les écarts. Désigner un responsable et un seuil déclenchant une mise à jour du modèle ou une correction sur site ; sinon, les scans deviennent des archives que personne n'utilise [7].
Perspective d'avenir et conclusion
La direction probable est une capture plus fréquente et plus légère (360° et drone), comparée automatiquement au modèle, la numérisation laser de haute précision étant réservée aux points où la tolérance compte vraiment. L'IA sémantique continuera de progresser, mais le schéma à court terme est la révision assistée — le logiciel signale des écarts candidats, une personne les confirme [5]. Savoir si des représentations photoréalistes comme les Gaussian splats seront acceptées pour la mesure, et pas seulement pour la visualisation, reste une question ouverte qui dépend de leur capacité à préserver une exactitude vérifiable.
Le point stratégique : la capture de la réalité ne rend pas un modèle vrai ; elle rend le désaccord mesurable. Une entreprise qui la traite comme un exercice de classement accumule de gros fichiers. Une entreprise qui convient de l'exactitude, garde les données ouvertes et relie les écarts aux décisions obtient quelque chose de plus précieux — un dossier tel-que-construit qu'elle peut défendre.
Questions fréquentes
Le scan-vers-BIM est-il la même chose que la capture de la réalité ? Non. Le scan-vers-BIM convertit des données capturées en modèle, surtout pour les conditions existantes. La capture de la réalité couvre aussi la vérification et le suivi d'avancement, où le nuage de points est comparé à un modèle existant plutôt que d'en créer un.
Quelle est la meilleure option : scanner laser, photos 360° ou drone ? Cela dépend de l'exactitude requise et de la superficie couverte. Le scanner laser convient à la vérification de haute précision ; le 360° à la documentation fréquente de l'avancement ; le drone aux grandes zones extérieures, aux terrassements et aux toitures. De nombreux projets les combinent.
L'IA peut-elle construire automatiquement le modèle à partir d'un scan ? En partie. La recherche progresse, mais les résultats publiés sur de vrais chantiers montrent encore des taux d'erreur importants et des confusions entre composants géométriquement similaires [5]. Une révision humaine reste nécessaire.
Sources et références
[1] Mischke, J.; Stokvis, K.; Vermeltfoort, K.; Biemans, B. « Delivering on construction productivity is no longer optional ». McKinsey & Company, 9 août 2024.
[2] Autodesk & FMI. « Harnessing the Data Advantage in Construction ». 2021.
[3] USIBD (U.S. Institute of Building Documentation). Level of Accuracy (LOA) Specification, Version 3.1, publiée en janvier 2025.
[4] ASTM International. ASTM E2807 — Standard Specification for 3D Imaging Data Exchange, Version 1.0 (format de fichier E57).
[5] Zou, Y.; Liang, T.; Nabi, J. S. R. U.; Xu, Z.; Zhou, L.; Xiong, B. « A BIM-Guided Virtual-to-Real Framework for Component-Level Semantic Segmentation of Construction Site Point Clouds ». Sensors, 26(1), 308, 2026. https://doi.org/10.3390/s26010308
[6] Geo Week News. « Reality Capture in Active Construction Environments: Insights from the Field », 1er juillet 2026 (entrevues avec des praticiens de Brasfield & Gorrie et d'Envision Construction).
[7] Wall, D. « Drone reality capture ramps up to augment construction site workflows ». Daily Commercial News (ConstructConnect Canada), 19 février 2026.
[8] Autodesk. « 2026 State of Design & Make: AI Pulse » et Digital Builder, « 2026 Construction Trends: 25+ Experts Share Insights » (point de vue d'éditeur ; indicatif, pas des résultats mesurés).
[9] « Scan-to-BIM Output Validation: Towards a Standardized Geometric Quality Assessment of Building Information Models Based on Point Clouds ». ISPRS Archives, XLII-2/W8, 2017.
Note de traçabilité : les estimations de taille de marché de la capture de la réalité varient de plus du simple au double selon les rapports commerciaux, en fonction du périmètre ; aucune n'est donc utilisée ici. Deux statistiques souvent répétées et attribuées à Dodge Construction Network (moins de changements imprévus, réduction des erreurs et des reprises grâce à la capture de la réalité) n'ont pas pu être confirmées dans une source primaire et ont été écartées.